Echte Muskeln lassen Mini Roboter springen und greifen
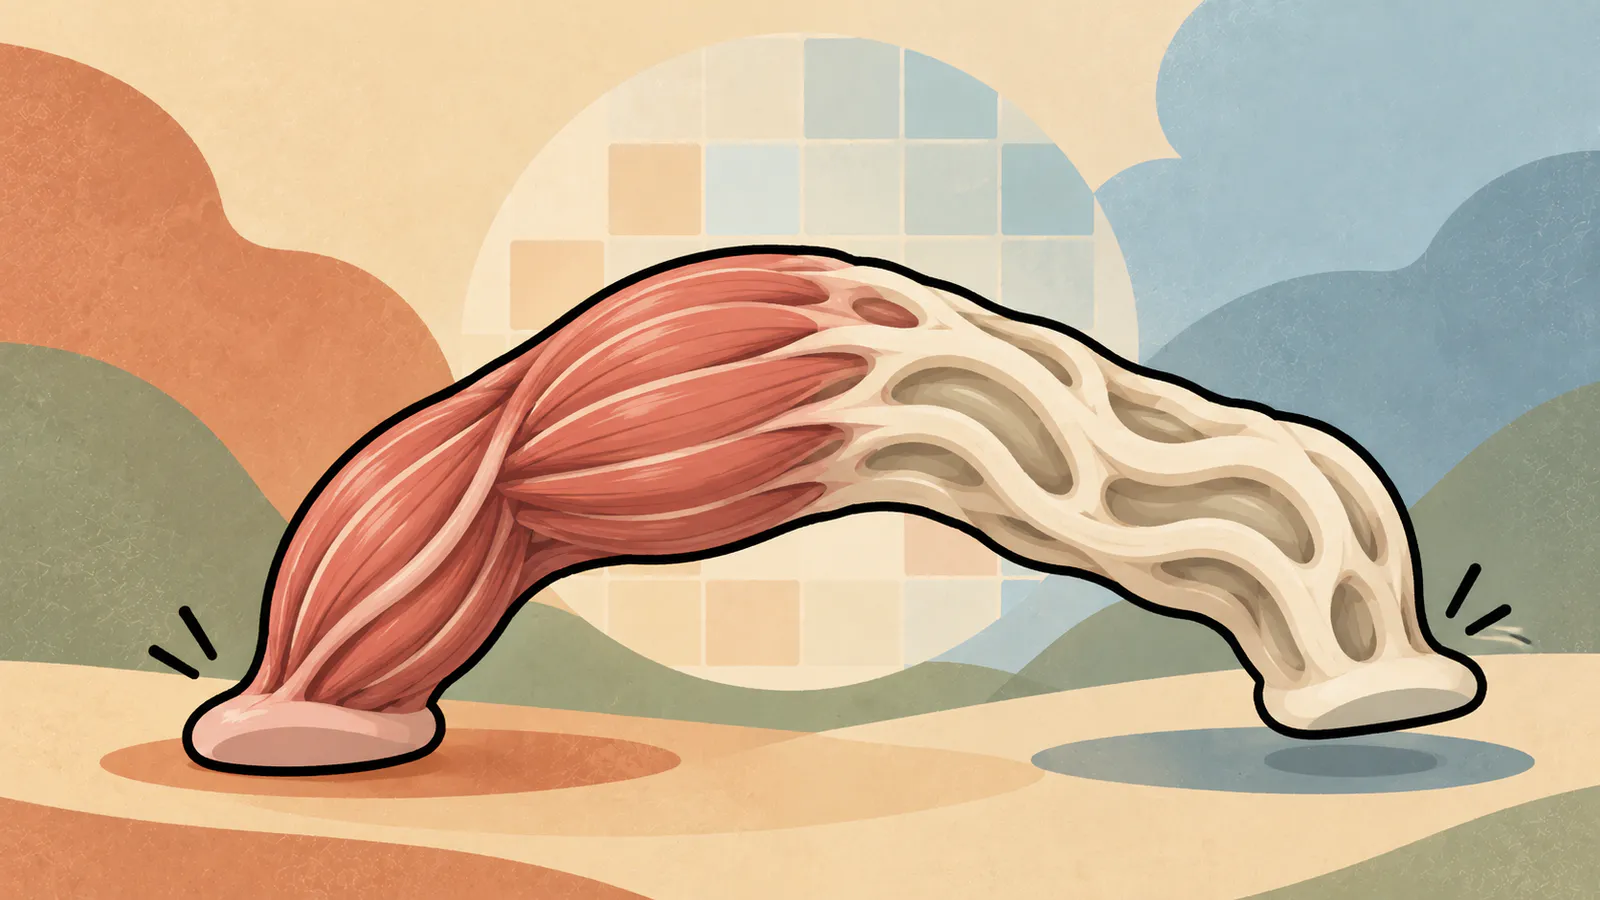
Forscher der ETH Zürich haben lebendes Muskelgewebe mit einem weichen Hydrogel Gerüst kombiniert und damit kleine Roboter entwickelt, die springen, schwimmen, gehen und Gegenstände greifen können. Die Bioaktuatoren erreichen bei vergleichbarer Muskelmenge einen bis zu elfmal größeren Bewegungsumfang als frühere Konstruktionen.
Die etwa 1,5 Zentimeter langen Antriebe bestehen aus gezüchteten Muskelzellen von Mäusen und einem wasserreichen Gerüst. Mit Hilfe einer Computersimulation wurden Anordnungen gesucht, bei denen eine Muskelkontraktion das Bauteil möglichst stark verformt. Anschließend entstanden die Gerüste per Xolografie.
Bei einer Kontraktion hebt sich ein Bioaktuator rund fünf Millimeter vom Boden einer Laborschale ab, eine gehende Variante legt 6,2 Millimeter pro Sekunde zurück. Für den Einsatz außerhalb des Labors fehlt dem lebenden Gewebe bislang eine dauerhafte Versorgung mit Sauerstoff und Nährstoffen.